
 Better Mistakes



音乐
暂未播放
离散化:位置式、增量式与采样率
上一篇我手算了一个“半拍”:ZOH 让相位多滞后半个采样周期,这半拍恰好决定了延迟裕度的整数拍答案。那时采样周期是 1 ms,半拍小到几乎可以忽略。这一篇我把采样周期拉长,看它到底有多小:同一个 PI 速度环(、,加一拍传输延迟),采样周期取 1、5、10、20 ms,相位裕度依次是 59.0°、44.0°、24.0° 和 °,超调从 23.4% 一路涨到 70.8%,到 20 ms 回路干脆失稳。采样周期不是一个“无关紧要的实现细节”,它是回路里一个真实的延迟。 除了这条线,我还把位置式和增量式 PID 放在一起比:不限幅时两者的输出差 ,限幅时一个积分器卷绕到 1328 A,另一个只有 0.4% 的超调。最后是微分项的两种离散化:后向差分和 Tustin,同一份噪声下,Tustin 的电流 rms 是后向的 3.3 倍。
这一篇结束时你会有:make ch04 通过,out/ch04/ 下 44 个 CSV(ts_{1,5,10,20}ms、form_{pos,inc}、sat_{pos,inc,inc_raw}、d_{backward,tustin} 共 11 个算例,每个 Python、C、C++、Rust 各一份),figures/ch04/ 下 4 张图;以及 ZOH、三种 s 到 z 映射、滤波微分的离散化、位置式和增量式的等价与抗饱和的完整推导。
新增模块:Python 是 pidlab/pid_discrete.py;C 是 pl/pid_discrete.h 和 pid_discrete.c;C++ 是 pidlab/pid_discrete.h;Rust 是 pid_discrete.rs。
前置:第 3 篇。需要的数学:复指数、第 3 篇的相位裕度和延迟裕度;z 变换这一篇现推。
数学
采样、零阶保持和那个半拍
数字控制器每隔 读一次传感器,算出 ,然后在下一个采样点之前让它保持不变:零阶保持(ZOH)。保持器的传递函数是
代入 ,把分子拆成 乘一个正弦:
相位是精确的 ,幅值是 乘一个 sinc。 所以保持器在相位上就是一个半拍的纯延迟,没有近似。幅值那一项在回路的穿越频率 rad/s、 ms 处是 ,可以忽略。我的仿真里命令从算出来到进入电机还要多过一拍(DelayLine(1),第 3 篇的 TRANSPORT),所以回路的有效延迟是
这是我要检验的第一个预测:用无延迟回路的 和 估计相位裕度的损失,再和精确的采样模型对一对。
和三种近似
连续系统的极点 ,采样后变成离散系统的极点 。这是精确的对应,但控制器里的 (积分)和 (微分)要用 的有理函数实现,而 不是有理函数。所以要近似。三种常见的近似,对应 的三种展开:
- 前向欧拉: ,即 。
- 后向欧拉: ,即 。
- Tustin(双线性): ,即 。
用它们离散积分器 ,得到三条递推:
| 方法 | 递推 | |
|---|---|---|
| 前向 | ||
| 后向 | ||
| Tustin |
我在第 1 篇写的 PidBasic(先 integral += e * ts 再输出)就是后向那一行。区别只在于 里有没有包含当前这一拍的误差。
三种近似在频率响应上的差别。 取 ,,把三个积分器的 提出来:
前向多出半拍滞后,后向多出半拍超前,Tustin 的相位是精确的 ,只有幅值有一点偏差。这半拍和 ZOH 的半拍符号相反:后向的积分器刚好抵消一部分保持器的滞后,前向则叠加上去。我猜这就是 PidBasic 那种写法在 1 kHz 下“怎么都能用”的一半原因,另一半是 1 ms 本来就很小。
稳定区域。 把左半平面映到单位圆内。三种近似各自的“映到单位圆内的 区域”是:
- 前向:,是以 为圆心、 为半径的圆盘。一个稳定的连续极点落在圆外,离散化之后会变成不稳定。
- 后向:,是以 为圆心的圆的外部。一个不稳定的连续极点落在圆内,离散化之后反而稳定。
- Tustin:恰好是左半平面,稳定性一一对应。代价是频率轴被压缩,模拟频率 和数字频率 的关系是 ,模拟的无穷远被折到 Nyquist 频率。
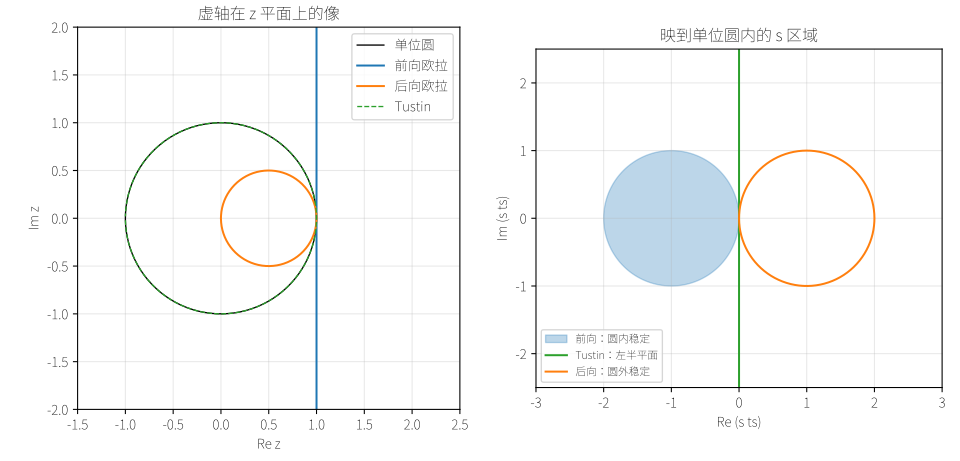
左图是虚轴 在三种映射下的像:前向是 这条竖线,永远在单位圆外;后向是以 0.5 为圆心的小圆,完全在单位圆内;Tustin 精确地落在单位圆上。右图是反过来看,哪些 被映进了单位圆。最后这个区别后面会直接用到:Tustin 把 映到 。
滤波微分的离散化
纯微分 在高频增益无穷大,实际一定要接一个一阶滤波,。分别代入后向和 Tustin。
后向: ,
分子分母同除以 ,交叉相乘,得到递推
Tustin: ,分子分母同乘 :
两条递推的形状一样,,区别只在极点 和增益 。连续滤波器的极点在 ,精确的离散极点是 ;两种近似给出的是
取 (滤波器比采样还快,我选它是因为这是“只想去掉一点点毛刺”时最容易写出来的设置),精确值是 ,后向给 ,Tustin 给 。后向的极点是正的,误差落在“还是一个平滑的衰减”那一侧;Tustin 的极点是负的,每一拍符号翻转。 前向欧拉在这里是 ,在单位圆外,所以我的实现直接拒绝 FORWARD 作为微分方法。
Tustin 为什么会这样:它把 (滤波器的高频极限)映到 ,正好是 Nyquist 点。采样把快速旋转的车轮拍成倒转,这是同一类现象(电影里的 wagon-wheel 错觉):映射把一个“快得没法表示”的模式折叠到 Nyquist 频率。在 处两个滤波器的增益是
比值是 。这是第二个预测:同样的噪声,Tustin 的 D 项应该在 Nyquist 附近放大得更多,并且符号交替。
位置式和增量式
位置式保存积分,每拍直接算出输出:
其中 是上一节表里右边的增量(前向、后向或 Tustin)。增量式保存的是上一拍的输出,每拍只算变化量:
两者在没有限幅时等价:把位置式写成 , 的差分是 ,, 原样保留,就是增量式的右边。起点也要一致:我让 、、,所以没有“第一拍不算微分”的特殊处理(第 5 篇的最终 PID 才会加上)。
限幅时它们就不等价了,原因是各自的状态不同。 位置式有两个量:积分 和被限幅的输出 。限幅只动 , 照样累加,账本和钱包就对不上了:执行器只能给 5 A,账上却记着 1300 A。增量式只有一个量,上一拍的输出 ,限幅作用在它身上,状态本身就被夹住了。
但这个好处依赖一个条件:限幅要加在累加器上。 如果增量式只把“要发给电机的值”限幅,累加器仍然是无限制地累加,那它在数学上就是位置式,一样卷绕。我会跑这个算例来验证(sat_inc_raw)。
限幅后的增量式到底是什么? 令 (把输出里不属于积分的部分减掉)。不限幅时代入增量式,,就是位置式的积分。限幅时 被夹在边界上, 被重新定义成“让输出刚好等于边界的那个值”。设位置式的未限幅输出是 ,那么
这正是反算抗饱和(back-calculation),跟踪时间常数取 ,也就是一个采样周期就把积分拉回去。第 5 篇会把 做成可调参数;这里我先在 report 里验证这个等价(下面“限幅”一节)。
ts 为什么必须显式出现
连续的 的量纲是 除以时间, 是 乘时间。离散化之后每拍加的是 ,微分是 。据我所知,不少 RM 开源代码把 直接折进增益里:ki_code = ki * ts、kd_code = kd / ts,循环里只写 integral += ki_code * e。这在固定采样率下完全正确,但这样做之后, 变了代码里的增益不会跟着变。比如 ,从 1 ms 改到 5 ms,如果 ki_code 还是 ,等效积分增益就是 ,只剩 1/5。我没有逐个翻那些仓库,这一条是从常见写法推的,不是审计结论。我自己的做法是把 ts 放进配置、让 update 每拍用 ts 乘,这样改采样率只改一个数。
写进代码
Python:一个 update,三个开关
模块是 pidlab/pid_discrete.py。我先把上面的三个选择做成配置里的三个独立字段,而不是十二个类:
class Form(Enum): POSITIONAL = 0 INCREMENTAL = 1
class Method(Enum): FORWARD = 0 BACKWARD = 1 TUSTIN = 2
@dataclassclass DiscreteConfig: # ... kp: float ki: float kd: float ts: float tf: float = 0.0 u_min: float = -math.inf u_max: float = math.inf form: Form = Form.POSITIONAL i_method: Method = Method.BACKWARD d_method: Method = Method.BACKWARD三种积分、两种微分、两种形式,一共 12 个组合,每个组合是 update 里的一个分支。构造函数拒绝五种配置:ts <= 0、tf < 0、u_min > u_max,还有两条针对微分的:
if cfg.d_method is Method.FORWARD: raise ValueError("derivative has no forward method") if cfg.d_method is Method.TUSTIN and cfg.tf <= 0.0: raise ValueError("Tustin derivative needs tf > 0")前者是上面算出来的 ,后者是 时 Tustin 的极点落在 ,每拍翻符号永不衰减。
核心是 update。先算微分的递推,再算积分增量 di,最后按形式拼出输出:
def update(self, r: float, y: float) -> float: c = self.cfg e = r - y de = e - self.e_prev d_old = self.d_state if c.d_method is Method.BACKWARD: a = c.tf / (c.tf + c.ts) self.d_state = a * d_old + c.kd / (c.tf + c.ts) * de else: a = (2.0 * c.tf - c.ts) / (2.0 * c.tf + c.ts) self.d_state = a * d_old + 2.0 * c.kd / (2.0 * c.tf + c.ts) * de if c.i_method is Method.FORWARD: di = c.ki * c.ts * self.e_prev elif c.i_method is Method.BACKWARD: di = c.ki * c.ts * e else: di = 0.5 * c.ki * c.ts * (e + self.e_prev) if c.form is Form.POSITIONAL: self.integral += di v = c.kp * e + self.integral + self.d_state else: v = self.u_prev + c.kp * de + di + (self.d_state - d_old) u = clamp(v, c.u_min, c.u_max) self.u_prev = u self.e_prev = e return u这段和数学一节的公式是一一对应的:d_state 是 ,di 是前面表里右边的增量,两个分支就是位置式和增量式。注意两处:
u_min、u_max的含义随形式而变。 位置式里它们夹的是输出v,integral不受影响;增量式里u_prev存的就是夹过的输出,所以夹的是累加器。self.u_prev = u在位置式里没有用到,写上它是为了让两种形式共用一个出口。- 没有“第一拍不算微分”。 第 1 篇的
PidBasic有primed标志,第一拍的微分为 0。这里e_prev从 0 开始,第一拍看到的是一个从 0 跳到 的阶跃,微分会踢一脚(后面 Tustin 的算例里这一脚是 11.1 A)。我这么做是为了让位置式和增量式从第 0 拍起逐位一致;第 5 篇的 PID 会处理微分冲击。
仿真循环和精确的采样模型
驱动 python/ch04_discretization.py 的仿真循环和第 3 篇的差别只有两处:控制器换成 PidDiscrete,以及一个只在 report 里用的 back_calc 开关,用来验证“限幅增量式等价于反算”:
for k in range(len(data["t"])): r = data["r"][k] y = plant.output(x) + data["n"][k] u = pid.update(r, y) ua = min(max(u, -case.act_limit), case.act_limit) if back_calc: pid.integral += ua - u rows.append([data["t"][k], r, y, u, ua, pid.d_state]) x = advance( plant.deriv, x, [delay.push(ua), data["d"][k]], ts, SUBSTEPS )u 是控制器的输出,ua 是夹过执行器限幅后真正发给电机的命令,两列都写进 CSV。back_calc 那一行就是教科书的反算:把被夹掉的 ua - u 加回积分。
要回答“相位裕度到底掉了多少”,只用连续模型加延迟是近似。sampled_pm 把电机(连同电流环)用 scipy.linalg.expm 做精确的 ZOH 离散化,控制器用 (后向积分),再乘一拍延迟 :
em = np.zeros((3, 3)) em[:2, :2] = a em[:2, 2] = bv e = expm(em * ts) ad, bd = e[:2, :2], e[:2, 2] w = np.linspace(1.0, math.pi / ts * 0.999, 20000) z = np.exp(1j * w * ts) g = np.empty_like(z) for i, zi in enumerate(z): g[i] = np.linalg.solve(zi * np.eye(2) - ad, bd)[0] lz = (kp + ki * ts * z / (z - 1.0)) * g / z**TRANSPORTexpm 作用在增广矩阵 上,左上角是 ,右上角是 ,这是 ZOH 离散化的标准技巧。然后在 上扫频率,在 穿过 1 的那个区间里线性插值出 和相位裕度。另一个函数 sampled_radius 把同一个回路写成四维状态(角速度、电流、积分器、在途的命令)的离散状态矩阵,取特征值的最大模,大于 1 就是不稳定。
这两个函数是分析用的,不是被检验的对象:它们只用 scipy 的 expm 和 numpy 的特征值,C、C++、Rust 不需要重写。report 里的对比表、抗饱和等价性验证、D 项统计和 4 张图都在同一个驱动里。
C、C++、Rust:逐行翻译,差别在边角
三个版本是 Python 版的逐行翻译,update 里的算术顺序也和 Python 一致,所以后面才能逐位对上。差别在这几处:
- 枚举和配置。 C 是
enum pl_form、enum pl_method加struct pl_pid_discrete_config,没有typedef;C++ 是enum class Form、enum class Method和模板结构体PidDiscreteConfig<T>;Rust 是enum Form、enum Method和PidDiscreteConfig,另外给了一个PidDiscreteConfig::new(kp, ki, kd, ts)填上默认值(不限幅、后向积分、后向微分),算例里只改需要改的字段。 - 构造的失败方式。 C 的
pl_pid_discrete_init返回 0 或-EINVAL;C++ 的PidDiscrete<T>::Create返回std::optional,失败是std::nullopt,没有异常;Rust 的PidDiscrete::new返回Result<Self, PidDiscreteError>。 - 无穷。 不限幅的
u_min、u_max在 C 里是-INFINITY和INFINITY(<math.h>),C++ 是std::numeric_limits<T>::infinity(),Rust 是Real::INFINITY;Python 是math.inf。clamp对无穷边界没有特殊处理,x < -inf永远为假。 - 内存。 三种语言里控制器都是栈上的值:C 的
struct pl_pid_discrete把配置拷贝进来,C++ 和 Rust 的对象也是值语义,没有堆分配。
C
文件是 c/include/pl/pid_discrete.h 和 c/src/pid_discrete.c。pl_pid_discrete_update 开头一次取出 c = &pid->cfg,后面都走它。积分增量和两种形式这一段是这样的:
if (c->i_method == PL_METHOD_FORWARD) di = c->ki * c->ts * pid->e_prev; else if (c->i_method == PL_METHOD_BACKWARD) di = c->ki * c->ts * e; else di = 0.5 * c->ki * c->ts * (e + pid->e_prev); if (c->form == PL_FORM_POSITIONAL) { pid->integral += di; v = c->kp * e + pid->integral + pid->d_state; } else { v = pid->u_prev + c->kp * de + di + (pid->d_state - d_old); } u = pl_clamp(v, c->u_min, c->u_max);状态是四个 pl_real(integral、u_prev、d_state、e_prev),struct pl_pid_discrete 里还嵌着一份配置,所以复制一个控制器就是一次结构体赋值。驱动是 c/apps/ch04.c:11 个算例放在一个 struct sim_case 数组里,run_case 读对应的数据文件,按 dial 标志选 MotorSpeedLag 还是 DialPosition,写 out/ch04/<case>_c.csv。
C++
文件是 cpp/include/pidlab/pid_discrete.h。构造用 Create,失败返回 std::nullopt:
static std::optional<PidDiscrete> Create(const PidDiscreteConfig<T>& cfg) { if (cfg.ts <= T(0) || cfg.tf < T(0) || cfg.u_min > cfg.u_max) { return std::nullopt; } if (cfg.d_method == Method::kForward) return std::nullopt; if (cfg.d_method == Method::kTustin && cfg.tf <= T(0)) { return std::nullopt; } return PidDiscrete(cfg); }真正的构造函数是私有的,Create 是唯一的入口,所以拿到一个 PidDiscrete 就意味着它通过了校验。代价是对象只能通过 std::optional 取出来,驱动里用 pid->Update(...)。Update 里的常数写成 T(2)、T(0.5),让它们跟着标量类型走,第 10 篇换成 float 时不用改这里:
const T a = (T(2) * cfg_.tf - cfg_.ts) / (T(2) * cfg_.tf + cfg_.ts); d_state_ = a * d_old + T(2) * cfg_.kd / (T(2) * cfg_.tf + cfg_.ts) * de;驱动是 cpp/apps/ch04.cc。RunLoop<P> 是以植物类型为模板参数的一个函数,DialPosition 和 MotorSpeedLag 各实例化一份。
Rust
文件是 rust/src/pid_discrete.rs。match 把三种积分方法写成一个表达式,编译器检查是否穷尽:
let di = match c.i_method { Method::Forward => c.ki * c.ts * self.e_prev, Method::Backward => c.ki * c.ts * e, Method::Tustin => 0.5 * c.ki * c.ts * (e + self.e_prev), }; let v = if c.form == Form::Positional { self.integral += di; c.kp * e + self.integral + self.d_state } else { self.u_prev + c.kp * de + di + (self.d_state - d_old) }; let u = v.clamp(c.u_min, c.u_max);这段前面有一句 let c = &self.cfg;,之后又修改 self.d_state,借用检查没有抱怨:c 只借了 self.cfg 这一个字段,Rust 认为字段之间是不相交的借用。Python 版的 ValueError 在这里对应 PidDiscreteError::InvalidConfig(&'static str),错误信息是静态字符串,不需要分配。驱动是 rust/src/bin/ch04.rs:run_loop<const N: usize> 接受两个闭包,一个取输出、一个取导数,两个植物的状态维数不同(2 和 3)正好用常量泛型表示。
编译和风格检查
编译参数和前几篇一样:C 是 gcc -std=c11 -O2 -Wall -Wextra -Wpedantic -Werror(15.3.0),C++ 是 g++ -std=c++20 加同样的警告(15.3.0),Rust 是 rustc 1.95.0、edition 2024,cargo clippy --release -- -D warnings(0.1.95)。风格检查:C 用内核的 checkpatch.pl --no-tree --ignore SPDX_LICENSE_TAG,NEW_TYPEDEFS,全部文件 0 errors、0 warnings;C++ 用 clang-format --style=Google(21.1.8);Python 用 ruff format --line-length 79 和 ruff check(0.15.14);Rust 用 cargo fmt --check。
结果
make ch04 一次跑完。11 个算例乘三种语言,33 个对比文件,输出很长,我只留头尾和每组的一个例子(中间 30 行 ok 的最大差值同样全是 0.000e+00,省略):
$ make -s ch04ch04: C wrote 11 cases to out/ch04ch04: C++ wrote 11 cases to out/ch04ch04: Rust wrote 11 cases to out/ch04ok d_backward_c.csv: max diff 0.000e+00 <= 1.0e-09ok d_backward_cpp.csv: max diff 0.000e+00 <= 1.0e-09ok d_backward_rs.csv: max diff 0.000e+00 <= 1.0e-09...ok ts_5ms_c.csv: max diff 0.000e+00 <= 1.0e-09ok ts_5ms_cpp.csv: max diff 0.000e+00 <= 1.0e-09ok ts_5ms_rs.csv: max diff 0.000e+00 <= 1.0e-09speed PI at zeta 0.7, wn 30.0: kp = 4.1667, ki = 90.0000dial PD: kp = 15.0000, kd = 0.6667continuous loop (current lag, no delay): wc = 45.98 rad/s, PM = 62.62 deg ts est loss true loss PM cont PM exact wc exact rho overshoot max|u| n>20A 1ms 3.95° 3.60° 58.67° 59.02° 46.33 0.9778 23.41% 21.87 7 5ms 19.76° 18.59° 42.86° 44.03° 47.66 0.8608 36.40% 25.33 4 10ms 39.52° 38.61° 23.10° 24.02° 49.45 0.8123 70.81% 29.83 3 20ms 79.04° 84.34° -16.42° -21.72° 54.09 1.1555 150.42% 42.10 30
form_pos vs form_inc (no saturation): max|dy| = 4.44e-16, max|du| = 4.00e-15, max|u| = 15.18 A
case peak y overshoot max|u| settle after drop sat_pos 38.77 29.2% 5.0 5.067s sat_inc 30.12 0.4% 5.0 0.532s sat_inc_raw 38.77 29.2% 1328.4 5.067smax|y_pos - y_inc_raw| = 1.146e-13 (same arithmetic)max|y_inc - y_positional_backcalc(tt = ts)| = 3.553e-15 (clamped accumulator is back-calculation)
case pole rms u rms d lag-1 of d hf share d_backward +0.091 0.8597 0.8482 -0.4790 0.8079 d_tustin -0.667 2.8303 2.8239 -0.8261 0.9647
case D step response, samples 0..4 |D| at Nyquist max|u| rms y err d_backward 606.1 55.1 5.0 0.5 0.0 1111.1 6.29 1.04e-03 d_tustin 1111.1 -740.7 493.8 -329.2 219.5 6666.7 11.10 1.04e-03figure: figures/ch04/s-to-z.svgfigure: figures/ch04/sample-rate.svgfigure: figures/ch04/positional-vs-incremental.svgfigure: figures/ch04/tustin-ringing.svg
ch04 OK33 个文件和 Python 的最大差值全部是 0.000e+00,逐位一致。这一章只有加减乘除和比较,没有 atan2、没有复数、没有 exp,三种语言的 double 运算顺序又完全一致,这个结果在意料之中。唯一值得提一句的是积分器卷绕到 1328 A 的两个算例:数值大不代表舍入误差大,位置式和 sat_inc_raw 之间的差只有 。
采样率:预测对了一半
连续回路(电流环加 的 PI,没有延迟)的穿越频率是 45.98 rad/s,相位裕度 62.62°。表里“est loss”列是前面的预测 ,“true loss”列是 62.62° 减去精确采样模型(sampled_pm)的相位裕度,“PM cont”是用第 3 篇的 freq 模块给连续模型加 延迟算的:
| est loss | true loss | PM cont | PM exact | exact | 超调 | ||
|---|---|---|---|---|---|---|---|
| 1 ms | 3.95° | 3.60° | 58.67° | 59.02° | 46.33 | 0.9778 | 23.41% |
| 5 ms | 19.76° | 18.59° | 42.86° | 44.03° | 47.66 | 0.8608 | 36.40% |
| 10 ms | 39.52° | 38.61° | 23.10° | 24.02° | 49.45 | 0.8123 | 70.81% |
| 20 ms | 79.04° | 84.34° | -16.42° | -21.72° | 54.09 | 1.1555 | 150.42% |
表里 exact 的单位是 rad/s, 是精确采样闭环的谱半径。
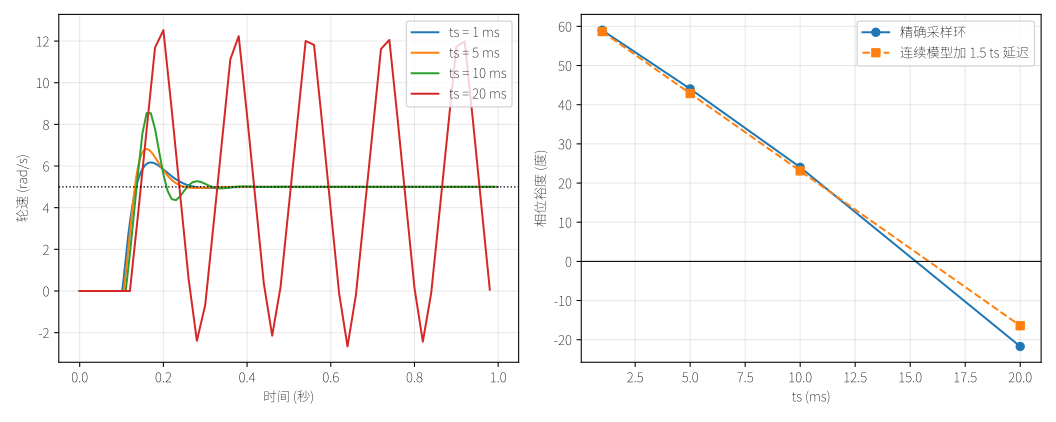
1、5、10 ms 上,预测在 1.2° 以内。 估计值(3.95°、19.76°、39.52°)和真实损失(3.60°、18.59°、38.61°)每一档都略大一点,差 0.35°、1.17°、0.91°。我猜这个同号的偏差来自上面推的后向欧拉积分器的半拍超前,加上 sinc 幅值的微小下降,它们都没进 的估计;“PM exact”总比“PM cont”高 0.35 到 1.17°,方向对得上,但我没有逐项把这两个修正量分离出来,所以这只是一个符号上吻合的解释。
20 ms 上预测失效。 估计损失 79.04°,真实损失 84.34°,差了 5.3°,更重要的是相位裕度已经是 °,闭环特征值的谱半径 ,每拍增长 15.5%。估计公式用的是无延迟回路的 rad/s,而采样模型里真实的穿越点随 在往上走:46.33、47.66、49.45,到 20 ms 是 54.09 rad/s,延迟拉长又推高穿越频率,滞后就比估计的多。这一步我只是从表上看出的趋势,没有单独验证。
超调和相位裕度同向变化:23.4%、36.4%、70.8%。 最后一行的 150.42% 不是超调:电流命令碰到 ±20 A 限幅(30 拍超过 20 A,控制器输出最大 42.10 A),响应变成一个幅值固定的极限环,图里的峰值在 12 rad/s 左右。(别被那个百分比骗了,它只是 峰值除以 5 再减 1。)
1 ms 那一行也不是完全线性的。 阶跃一来比例项就是 A,超过 20 A 限幅,最大控制器输出 21.87 A,有 7 拍被夹住(表里最后一列)。这对 23.41% 的超调贡献很小,但表面上看起来“纯线性”的数字里混进了一点限幅,我写出来是为了你复现的时候不要奇怪。
位置式、增量式:不限幅时相等
form_pos 和 form_inc 是同一个 PID(、、、 ms),1 ms,设定值 2 rad/s,0.5 s 加 0.3 N·m 负载,控制器输出最大 15.18 A,没有触及任何限幅。输出的最大差:
form_pos vs form_inc (no saturation): max|dy| = 4.44e-16, max|du| = 4.00e-15, max|u| = 15.18 A差值是浮点舍入的量级。这是两条递推在数学上相等的最直接的证据,也是阈值 的来源:我没有给它留余量,因为真实差值比阈值小三个数量级。
限幅:增量式只有在累加器限幅时才抗饱和
三个算例,同一个 PI(1 ms),执行器限幅 ±5 A,设定值 0.1 s 起跳到 30 rad/s,1.0 s 回到 0,一共跑 8 s:
sat_pos:位置式,输出夹在 ±5 A,积分不限。sat_inc:增量式,累加器夹在 ±5 A。sat_inc_raw:增量式,累加器不限(u_min = -inf、u_max = inf),只有执行器(仿真循环里的ua)限幅。
case peak y overshoot max|u| settle after drop sat_pos 38.77 29.2% 5.0 5.067s sat_inc 30.12 0.4% 5.0 0.532s sat_inc_raw 38.77 29.2% 1328.4 5.067s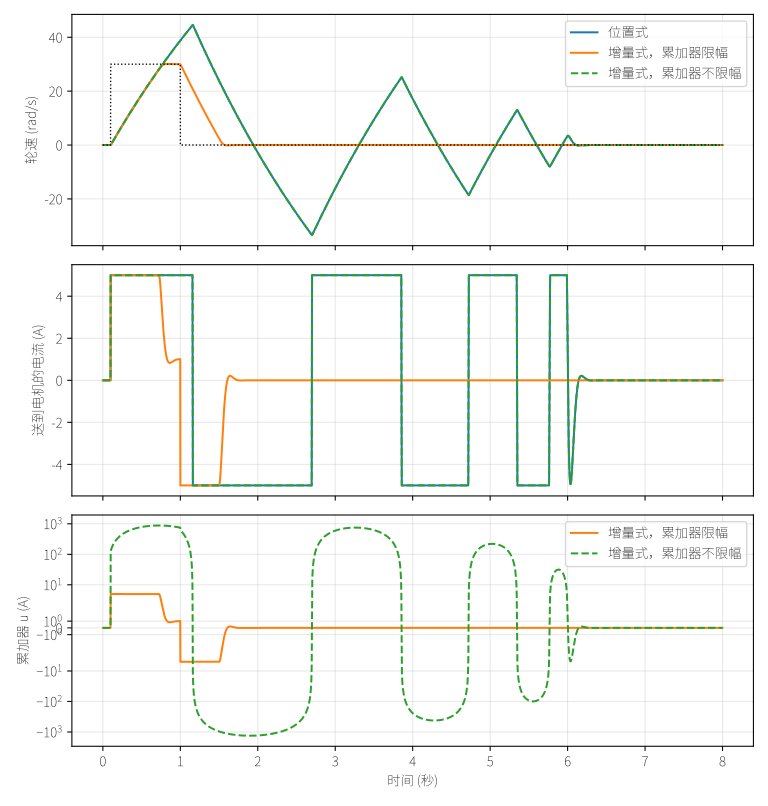
上图是轮速,中图是送到电机的电流,下图是增量式累加器的值(对数刻度, A 以内是线性的)。sat_pos 和 sat_inc_raw 的轮速曲线重合:两者的最大差是 。 它们的区别只是名字:把增量式的累加器放开,它就变成了位置式。蓝线和绿色虚线在图上是同一条线,我在图例里特意画了一条虚线才看得出有两条。
对位置式,轮速冲到 38.77 rad/s(超调 29.2%),因为从 0.1 s 到 1.0 s 电流一直被夹在 5 A,积分器却在一直累加:sat_inc_raw 里的累加器(等于位置式未限幅的和)绝对值最大到 1328.4 A,是执行器 5 A 限幅的 266 倍。设定值回到 0 之后,积分要先花时间“倒空”,期间执行器一直饱和在反方向,轮速反向冲到约 rad/s,再来回摆,直到设定值回零之后 5.067 s 才稳定在 rad/s 以内。
对限幅累加器的增量式,轮速到 30.12 rad/s(超调 0.4%)就停住了,下降后 0.532 s 就进入 rad/s:超调 29.2% 对 0.4%,回稳时间 5.067 s 对 0.532 s,差 9.5 倍。
限幅累加器就是反算抗饱和,。 我在数学一节推了这个等价,这里验证:驱动里 run_case(..., back_calc=True) 让位置式 PID 每拍执行 pid.integral += ua - u(把夹掉的部分加回积分),这是教科书的反算,。它和 sat_inc 的轮速最大差:
max|y_inc - y_positional_backcalc(tt = ts)| = 3.553e-15 (clamped accumulator is back-calculation)浮点舍入的量级。所以“增量式不会卷绕”这句话,更准确的说法是:限幅的增量式是跟踪时间常数最短的反算。 这也有代价: 取一拍,意味着控制器一退出饱和,积分立刻被重置到“刚好让输出等于边界”,比 取几个采样周期更激进,我猜在有测量噪声的回路里会让输出在边界附近抖。我没有测这一点,第 5 篇的 BACK_CALC 会把 做成参数。
Tustin 微分的振铃
d_backward 和 d_tustin:DialPosition(拨弹盘)上的 PD,、, ms,测量噪声 rad(numpy 种子 4,来自数据文件),设定值 0.01 rad。0.3 s 之后的统计:
case pole rms u rms d lag-1 of d hf share d_backward +0.091 0.8597 0.8482 -0.4790 0.8079 d_tustin -0.667 2.8303 2.8239 -0.8261 0.9647
case D step response, samples 0..4 |D| at Nyquist max|u| rms y err d_backward 606.1 55.1 5.0 0.5 0.0 1111.1 6.29 1.04e-03 d_tustin 1111.1 -740.7 493.8 -329.2 219.5 6666.7 11.10 1.04e-03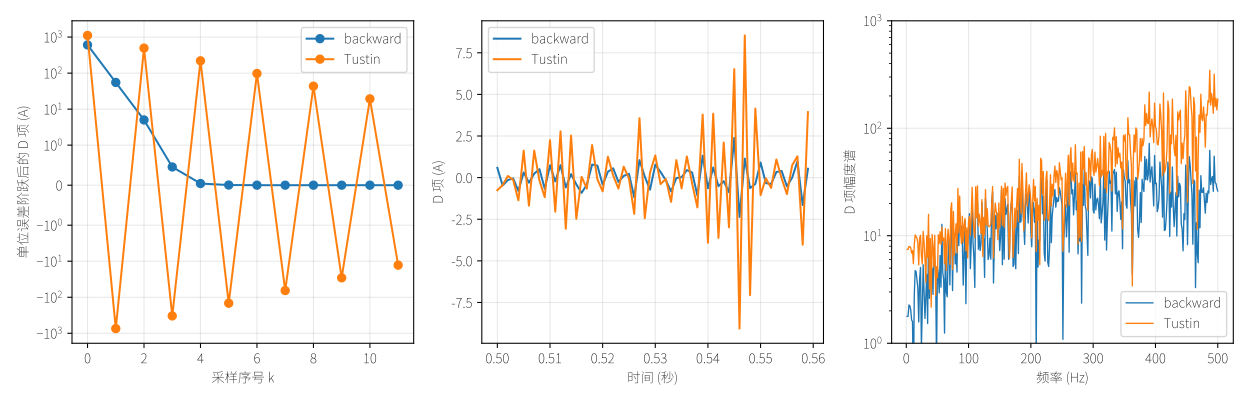
左图是 D 项对单位误差阶跃的响应(对数刻度,保留符号):后向是 606.1、55.1、5.0、0.5,每拍乘 0.091,两拍之内就衰减了两个数量级;Tustin 是 1111.1、、493.8、、219.5,每拍乘 ,符号翻转,衰减缓慢,第 4 拍(从 0 数起)还有 219.5。
第二行表里的 at Nyquist 是 1111.1 和 6666.7,比值 6.0:这就是前面推导的 。同一份噪声下,Tustin 的 D 项 rms 是后向的 倍,lag-1 自相关从 到 (纯白噪声的差分是 ,所以后向这一项基本就是“噪声的差分”;Tustin 是它加上负极点带来的翻转),功率落在上半频段(高于 )的比例从 80.8% 涨到 96.5%。中图和右图是同样的结论,频谱上 Tustin 的曲线整体高一截,尤其在 400 Hz 以上。
设定值阶跃的那一脚也不一样: 最大的控制器输出出现在阶跃那一拍,后向是 6.29 A,Tustin 是 11.10 A,对应表里的 max|u|。
但我没能从输出里看到它对轮子的影响。 两行最后一列的 rms 跟踪误差都是 rad,和噪声 几乎一样,因为记录的 是含测量噪声的读数,不是真实角度。这个指标被噪声底限住了,区分不出两者。D 项振铃的代价是在 上:电流指令的 rms 高 3.3 倍,在每拍 几安培的翻转里;M3508 的电流环带宽比 1 kHz 低得多,所以我猜电机本身不会跟着抖,但发热和 CAN 上的指令噪声是真实的代价。这是推测,我没有在真电机上测。
检查点
在 pid-lab 仓库根目录、nix develop 里运行:
make -s ch04输出就是上一节那一大块:最后一行是 ch04 OK,前面是 33 行 ok(11 个算例乘 C、C++、Rust,容差 ,实际最大差全是 0.000e+00)和四张表。out/ch04/ 下有 44 个 CSV(11 个算例乘 Python、C、C++、Rust),figures/ch04/ 下有 4 张 SVG。
实验清单
这一篇新增的是 pid_discrete 模块和 ch04 驱动;仿真循环、植物和 CSV 比对沿用前几篇。链接指向 tag tutorial-v1。
| 文件 | 命令 | 结果 |
|---|---|---|
python/pidlab/pid_discrete.py | make -s ch04 | 参考实现,form_pos 与 form_inc 的 max|du| = 4.00e-15 |
c/include/pl/pid_discrete.h、c/src/pid_discrete.c | make -s ch04 | 11 行 ok ..._c.csv,最大差 0.000e+00 |
cpp/include/pidlab/pid_discrete.h | make -s ch04 | 11 行 ok ..._cpp.csv,最大差 0.000e+00 |
rust/src/pid_discrete.rs | make -s ch04 | 11 行 ok ..._rs.csv,最大差 0.000e+00 |
python/ch04_discretization.py | python3 python/ch04_discretization.py report(ref 之后) | 采样率表、限幅表、D 项表,4 张图,最后一行 ch04 OK |
c/apps/ch04.c、cpp/apps/ch04.cc、rust/src/bin/ch04.rs | make -s ch04 | 各写 11 个算例:ch04: C wrote 11 cases to out/ch04,C++、Rust 同理 |
python/pidlab/plants.py、python/pidlab/sim.py | make -s ch04 | 沿用:MotorSpeedLag、DialPosition、DelayLine |
figures/ch04/(生成物,不进仓库) | ls figures/ch04 | s-to-z.svg、sample-rate.svg、positional-vs-incremental.svg、tustin-ringing.svg,由 report 写出 |
下一篇
这一篇我把采样周期这个“实现细节”变成了几个数:1 ms 到 20 ms,相位裕度从 59.0° 降到 °,20 ms 上回路失稳,估计公式 在 10 ms 以内误差不超过 1.2°。位置式和增量式在不限幅时差 ,限幅累加器的增量式等价于 的反算抗饱和(轮速差 ),不限幅的增量式则完全是位置式(差 )。Tustin 的微分在 时每拍翻转符号,换来 3.3 倍的电流 rms。
第 5 篇:工程上的坑:积分饱和、微分冲击与前馈会把这些零散的写法收成一个 PID 库:位置式,四种抗饱和(无、限幅、条件积分、反算,这一篇的“一拍反算”变成可调的 ),设定值权重和微分只看测量值来去掉微分冲击,重力前馈,以及切换增益时的无扰动处理。这一篇留下的那一脚(第一拍微分看到一个从 0 的阶跃)会在那里被处理掉。
支持与分享
如果这篇文章对你有帮助,欢迎分享给更多人或打赏支持!